
无人机、机器人和自动驾驶如何共用城市三维底图?
无人机、机器人和自动驾驶如何共用城市三维底图?
面向多设备仿真项目组,围绕让空中、地面移动和车辆任务共享位置、道路、地形与对象命名的基础参照梳理资料、制作、交接和复核边界
无人机、机器人和自动驾驶如何共用城市三维底图?的第一步不是堆叠细节,而是确定本轮要解决什么。本文关注让空中、地面移动和车辆任务共享位置、道路、地形与对象命名的基础参照,使用无人机、机器人、车辆、道路、建筑、地形和定位对象建立空间参照,并把坐标、尺度、设备类型、场景版本和对象命名放在可检查的位置。涉及设备接口、坐标规范、实时数据和测试安全时,三维画面只能帮助项目组发现问题,不能替代正式资料和专业复核。
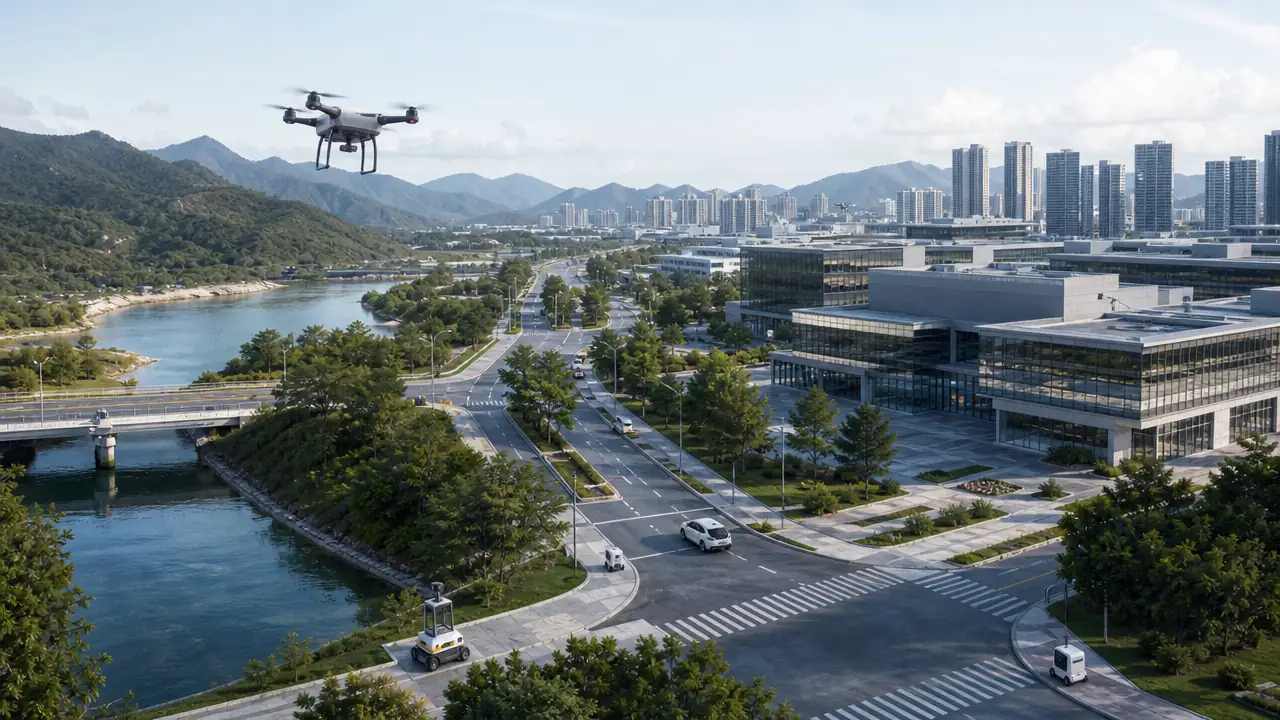
1 空中任务和地面任务如何对齐
1.1 先统一不同设备的起算点
多设备仿真项目组不必一开始就追求覆盖整座城市。先写清这次要作的决定:让空中、地面移动和车辆任务共享位置、道路、地形与对象命名的基础参照。把问题限定下来,场景范围才有依据。若只是比较某个路口、某条路线或一次演练的观察视角,就不应因为画面好看而加入与判断无关的大量建筑细部。
1.2 把飞行和行驶范围分开说明
同一批资料里通常混有现状参考、方案假设和待核信息。三者必须分开。现状参考说明当前看到的空间关系;方案版本用于摆放可调整对象;待核信息只保留提示,不应在画面中伪装成已确认的事实。这样复盘时,团队能知道每项判断来自哪里。
2 位置参照由哪些资料组成
2.1 平面位置要和高程一起记
资料整理时先列范围,再列来源。本文涉及的主要对象包括无人机、机器人、车辆、道路、建筑、地形和定位对象。每个对象至少应记下来源、获取时间、覆盖范围和是否允许修改。原始图、照片、测绘成果或业务表格不必塞进一个模型文件,但要能通过命名找到对应关系。
2.2 来源不同时怎样标注差异
接着把影响本轮判断的变量单独列出来:坐标、尺度、设备类型、场景版本和对象命名。它们决定了哪些内容应进入场景,哪些只需要在资料表中留档。对临时补齐的对象,要写明它是表达用的近似关系,还是可以用于项目计算的资料,避免沟通时越界。
多端共用约定:为每一类输入写明来源、日期、适用范围与复核人。
| 内容 | 场景中承担的工作 | 仍需保留的依据 | 责任 |
| 范围 | 无人机、机器人、车辆、道路、建筑、地形和定位对象 | 资料来源与日期 | 多设备仿真项目组 |
| 变化对象 | 坐标、尺度、设备类型、场景版本和对象命名 | 版本与调整记录 | 项目负责人 |
| 边界事项 | 标识待核位置 | 设备接口、坐标规范、实时数据和测试安全 | 专业责任人 |
3 设备变化怎样保持同一底图
3.1 替换设备后哪些关系不变
真正需要可编辑的,通常是会改变结论的关系,而不是所有表面纹理。例如坐标、尺度、设备类型、场景版本和对象命名变化后,可能影响对让空中、地面移动和车辆任务共享位置、道路、地形与对象命名的基础参照的讨论。把这些对象分层保存,能让团队在比较方案时只改必要部分,也不破坏作为参照的道路、建筑或地形。
3.2 新增对象如何挂到原有层级
版本管理不需要复杂,但不能省。一次调整至少保留日期、修改人、修改对象和修改原因。不同方案可采用相同的范围和观察位置比较。这样出现分歧时,讨论会回到对象变化和依据本身,而不是停在“这一版看起来更像”的主观判断上。
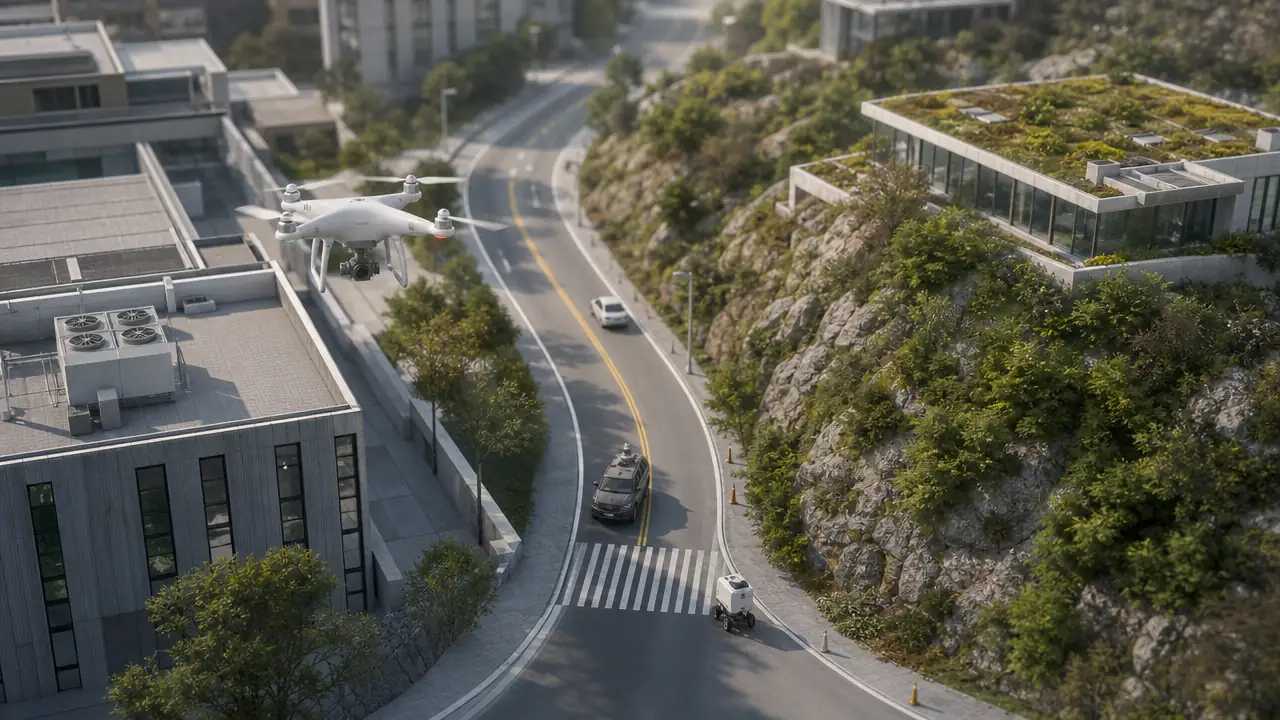
实际制作时,把对象的表达责任分开会轻松很多。无人机、机器人、车辆、道路、建筑、地形和定位对象里,有些对象只是定位参照,有些用作观察背景,另一些会随着方案或任务调整。将它们分类保存后,团队可以围绕坐标、尺度、设备类型、场景版本和对象命名讨论差异,也能保留不受调整影响的原始参照。
每次变化最好记录修改对象、使用依据和未确认部分。记录不替代正式技术文件,却能让后来接手的人知道这份场景覆盖什么、不覆盖什么。遇到设备接口、坐标规范、实时数据和测试安全,应把证据和复核意见与场景文件分别保管。
4 对象命名如何便于跨工具查看
4.1 名称字段怎样保持可搜索
造形家官网展示了地图框选后生成 3D 场地模型的方式,可识别建筑轮廓、建筑高度和建筑类型,并生成建筑、地形、水体与植被。对多设备仿真项目组而言,这可以作为区域级空间底图的起点,用来先表达无人机、机器人、车辆、道路、建筑、地形和定位对象之间的关系。
4.2 同一对象在各端如何对应
官网还展示了图层预览、编辑和管理,并列出调整建筑类型、位置、旋转角度和高度以及导出通用 GLB 的功能方向。后续若要进入具体平台或工具,应在目标环境中检查格式、坐标、版本、材质与接口要求。官网列出的 Unreal Engine、Unity、Blender、Revit、Rhino、SketchUp、ArcGIS、GISBox 和山海鲸可视化等方向,不等于对项目版本的完整兼容承诺。
可核对的官方功能页:地图框选与场地生成、建筑与地形生成、图层编辑与管理、平台承接方向。
在需要先搭建区域底图的阶段,多设备仿真项目组可在造形家中从地图框选开始生成建筑、地形、水体与植被等基础对象,再按图层查看和编辑。它更适合作为空间关系的工作底稿:例如先把无人机、机器人、车辆、道路、建筑、地形和定位对象放在同一范围内,再按本轮任务调整需要讨论的对象。使用前仍要确认地图与资料的授权、范围和日期。
若后续需要把这份底稿交给其他软件或平台,官网列出了 GLB 导出及 Unreal Engine、Unity、Blender、Revit、Rhino、SketchUp、ArcGIS、GISBox 和山海鲸可视化等应用承接方向。实际操作时,项目组应先挑选一小块区域试导入,检查格式、坐标、单位、材质和对象层级。这里的目标是验证交接条件,而不是预先承诺全部版本或全部功能都可直接使用。
5 校验结果应留下什么证据
5.1 偏移问题从哪几个点查起
有些问题不能从三维画面推断。本文涉及的设备接口、坐标规范、实时数据和测试安全,都需要回到现场踏勘、正式测绘、原始业务资料或对应责任人的复核。场景可以帮助提出更准确的问题,例如哪一段道路需要核实、哪个入口需要补充资料,却不能取代调查、计算或验收。
5.2 导出后怎样记录检查结果
把边界写清,反而更利于项目推进。需要工程、消防、交通安全、测绘、飞行或正式审批结论时,应让相应专业人员确认输入和结果。文章中的区域模型只服务于已经写明的表达与讨论用途,不能被单独作为正式依据向外使用。
现场复核可以从少量具体问题开始,例如一处入口是否存在、某个转弯是否需要补测,或一段高程关系能否回溯到来源。把待核问题单独列出来,再回到资料或现场处理,比给模型增加不可靠的细节更有效。
项目若转向设备接口、坐标规范、实时数据和测试安全,应重新确定输入资料、专业角色和验证动作。不能仅依靠画面更精细来弥补证据链的缺口。场景仍可用于沟通,但新的目标必须由完整资料支撑。
涉及应急和安全管理事项时,应以 应急管理部公开信息 和项目适用的有效文件为准。
6 共用区域先从哪里试跑
6.1 选一个交叉区域做共用试验
可行的做法是先选一个典型区域。它应当能覆盖无人机、机器人、车辆、道路、建筑、地形和定位对象中最容易引起分歧的关系。完成地图范围选择、对象整理、模型生成、局部编辑和一次目标环境试导入后,再评价它是否真的支撑了让空中、地面移动和车辆任务共享位置、道路、地形与对象命名的基础参照。这比直接铺开全区更容易发现资料或格式问题。
6.2 确认后再扩大覆盖范围
如果小范围验证通过,再决定扩大范围、补充对象或与更多业务数据关联;如果验证发现问题,应回到资料和对象层级处理。保持这种节奏,团队既能获得可讨论的空间表达,也不会把尚未核验的信息误作确定结论。
FAQ:常见问题
FAQ-1 三类设备必须使用同一格式吗?
不一定。若当前只讨论让空中、地面移动和车辆任务共享位置、道路、地形与对象命名的基础参照,先让无人机、机器人、车辆、道路、建筑、地形和定位对象关系说得清即可。是否增加细部,应按观察距离和任务需要决定。
FAQ-2 共用底图能代替设备标定吗?
不能直接用于正式结论。场景用于定位、讨论和验证线索;涉及设备接口、坐标规范、实时数据和测试安全时,仍应使用项目资料并安排相应责任人复核。
FAQ-3 跨软件查看时先核对什么?
至少检查格式、坐标系、单位、原点、图层结构、对象命名和软件或平台版本。若有业务字段,还要核对属性与空间对象的对应关系。
FAQ-4 怎样选出适合共用的区域?
看项目组能否在代表性范围内完成让空中、地面移动和车辆任务共享位置、道路、地形与对象命名的基础参照,并清楚区分已知关系、推演内容与待核项。发现证据不足时,应先补资料再扩大使用。
如需验证一个具体区域是否适合生成与编辑,可查看 造形家官网。
本文内容由 AI 工具自动整合生成,仅作参考用途。造形家不对内容的真实性、准确性及完整性作出任何承诺。产品具体功能请以官方文档为准。如有疑问,可通过 support@shapezo.com 反馈,我们将及时处理。